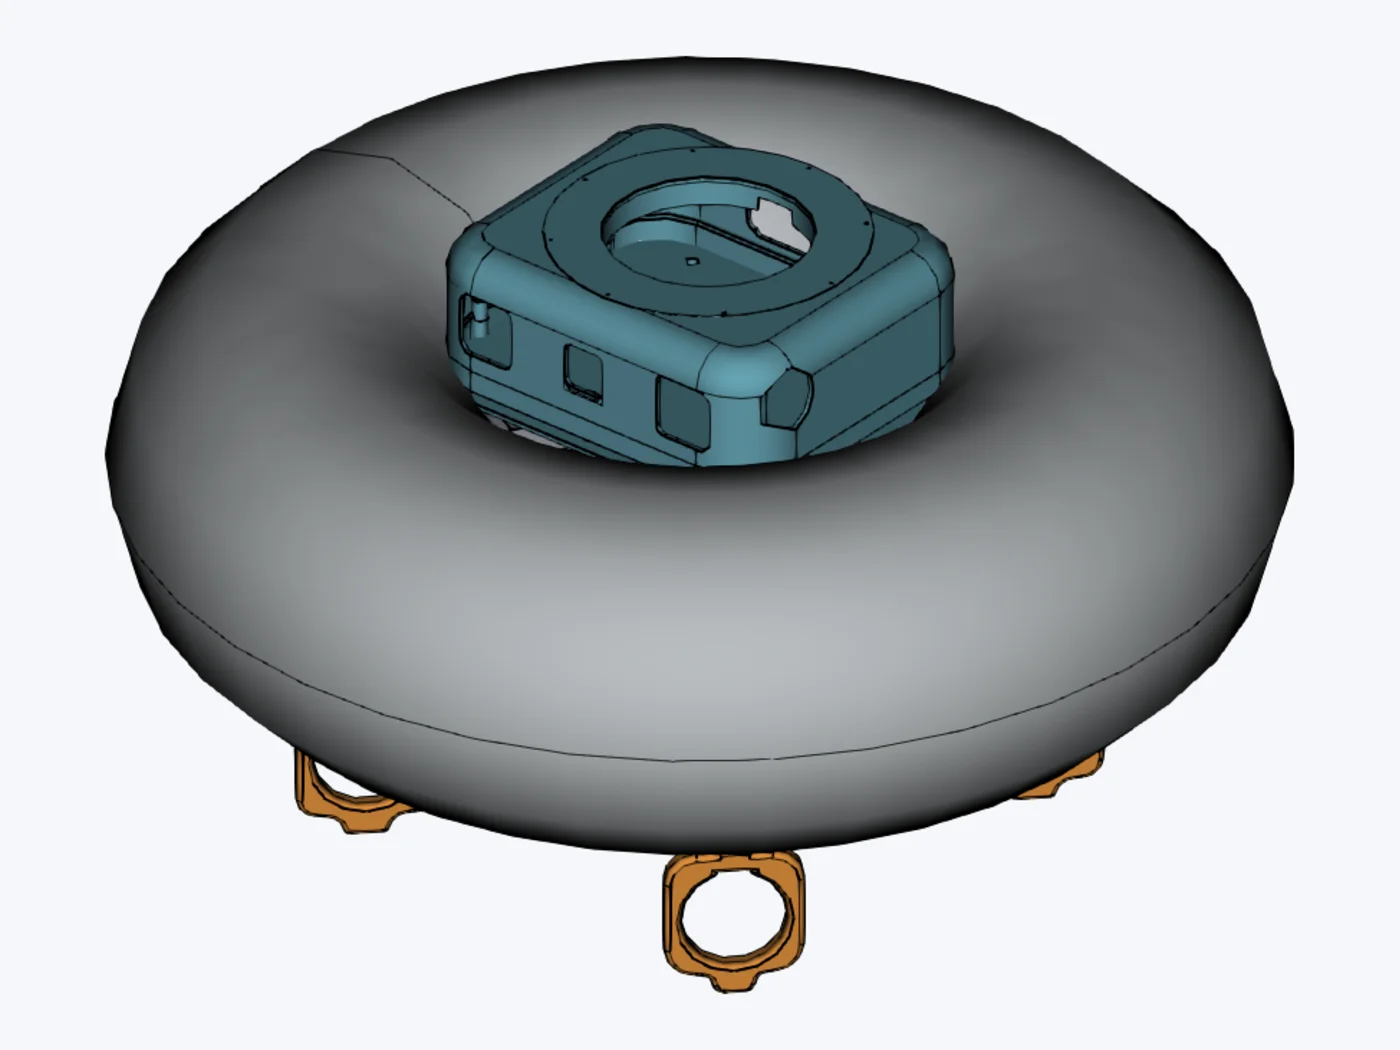
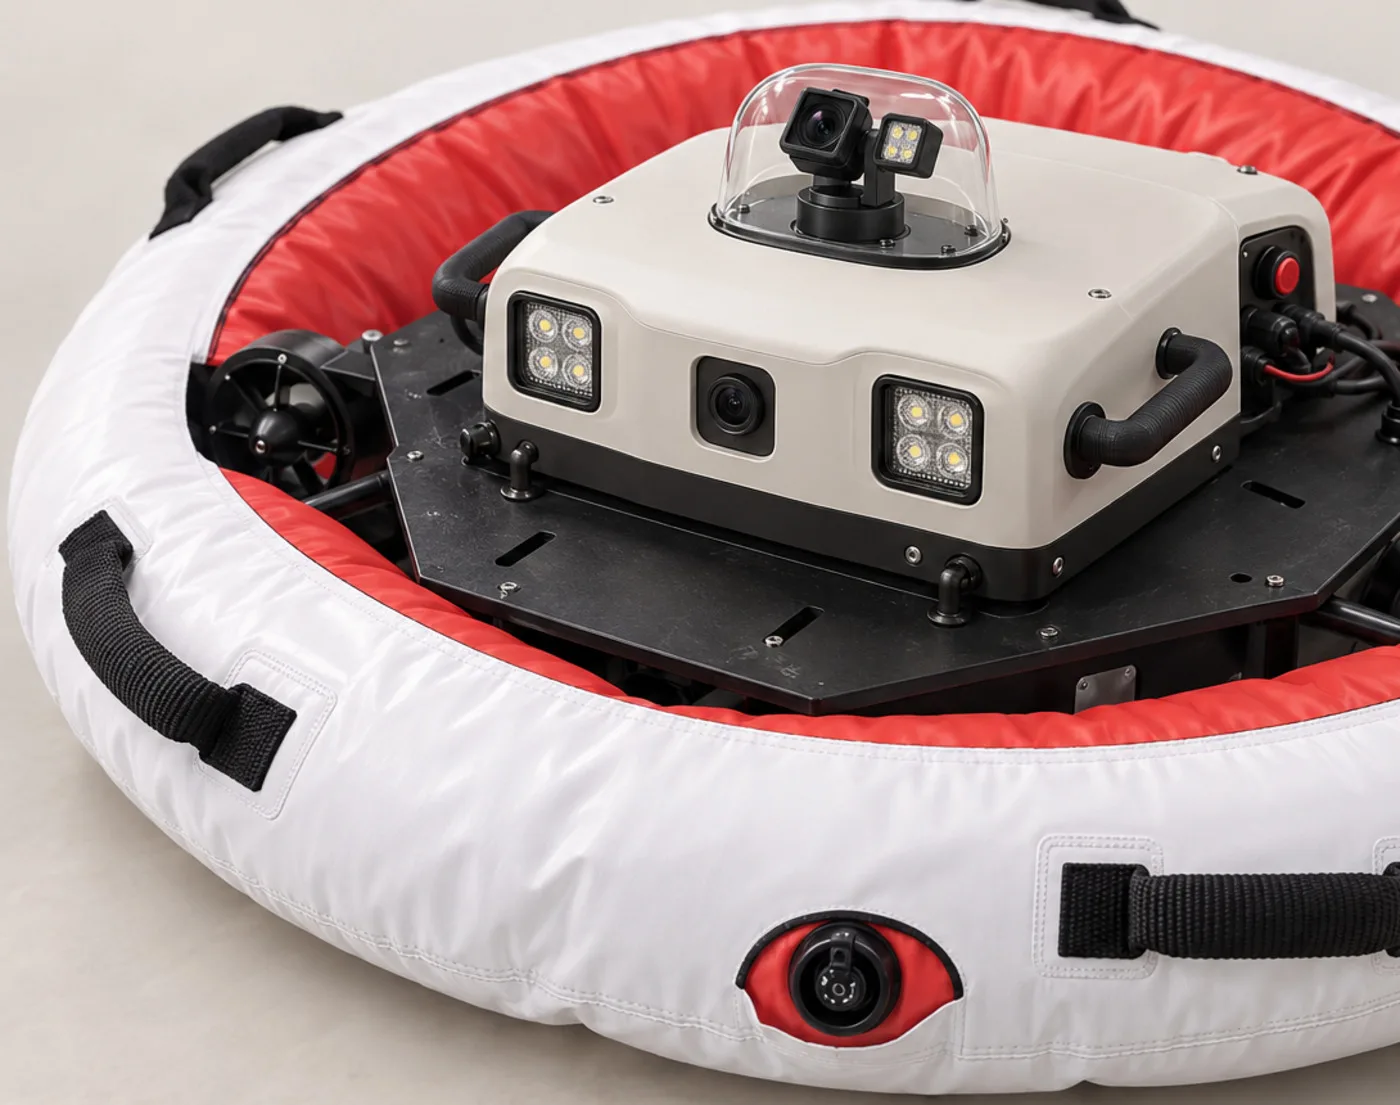
FLOAT-E is een oppervlaktevaartuig dat de onderkant van dokken en steigers in de haven van Antwerpen inspecteert. Het brengt een camera naar plekken waar inspecties lastig zijn.
Het ontwerp
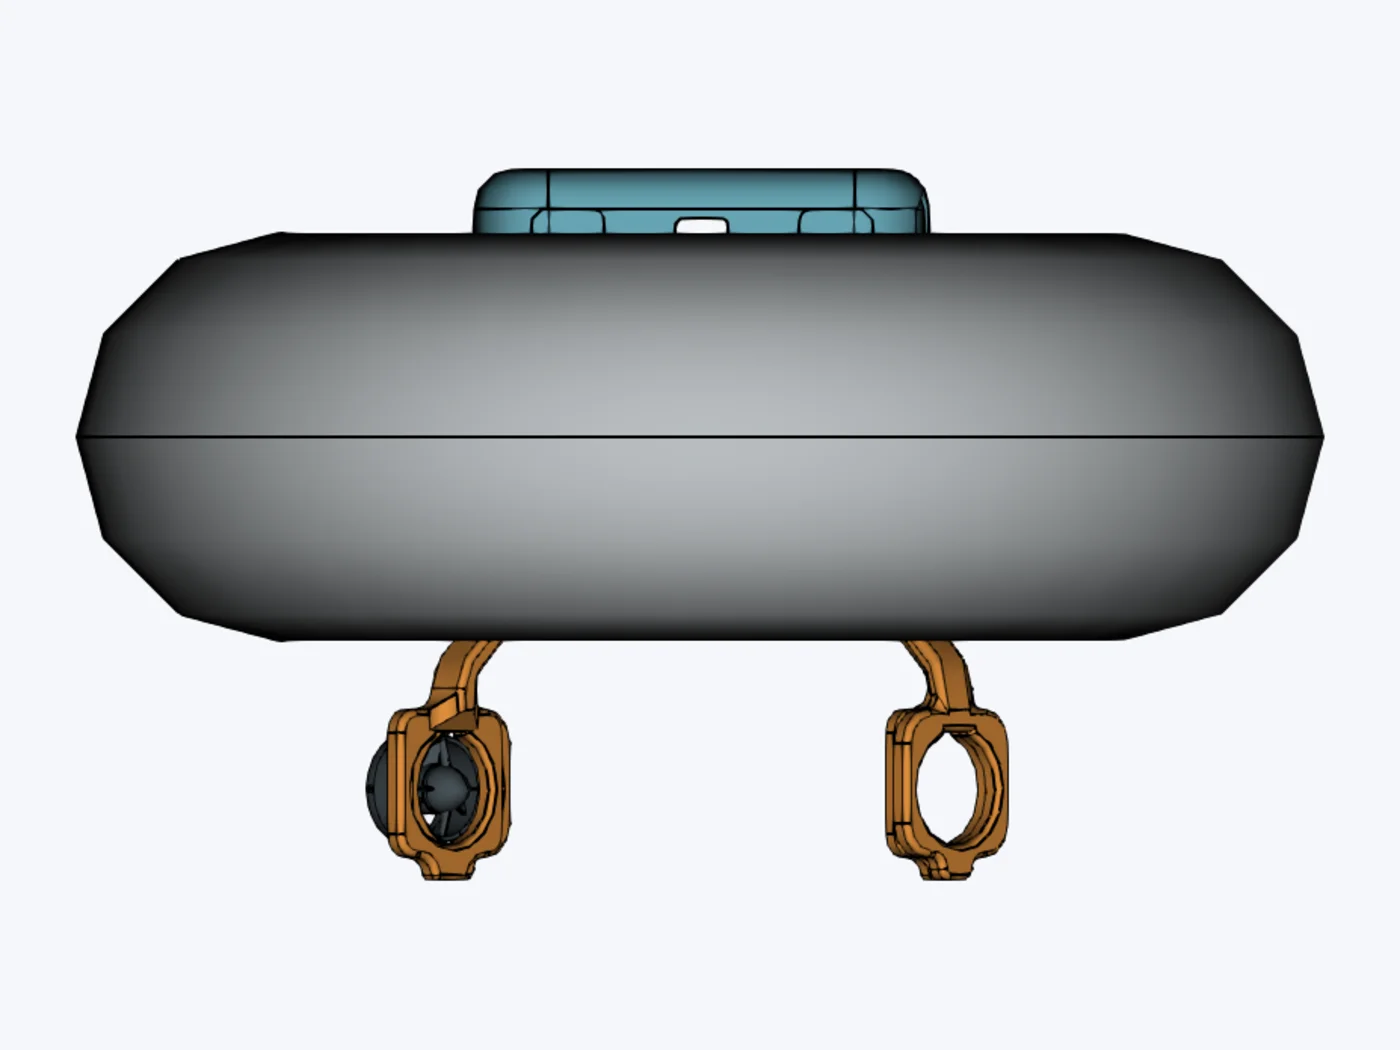
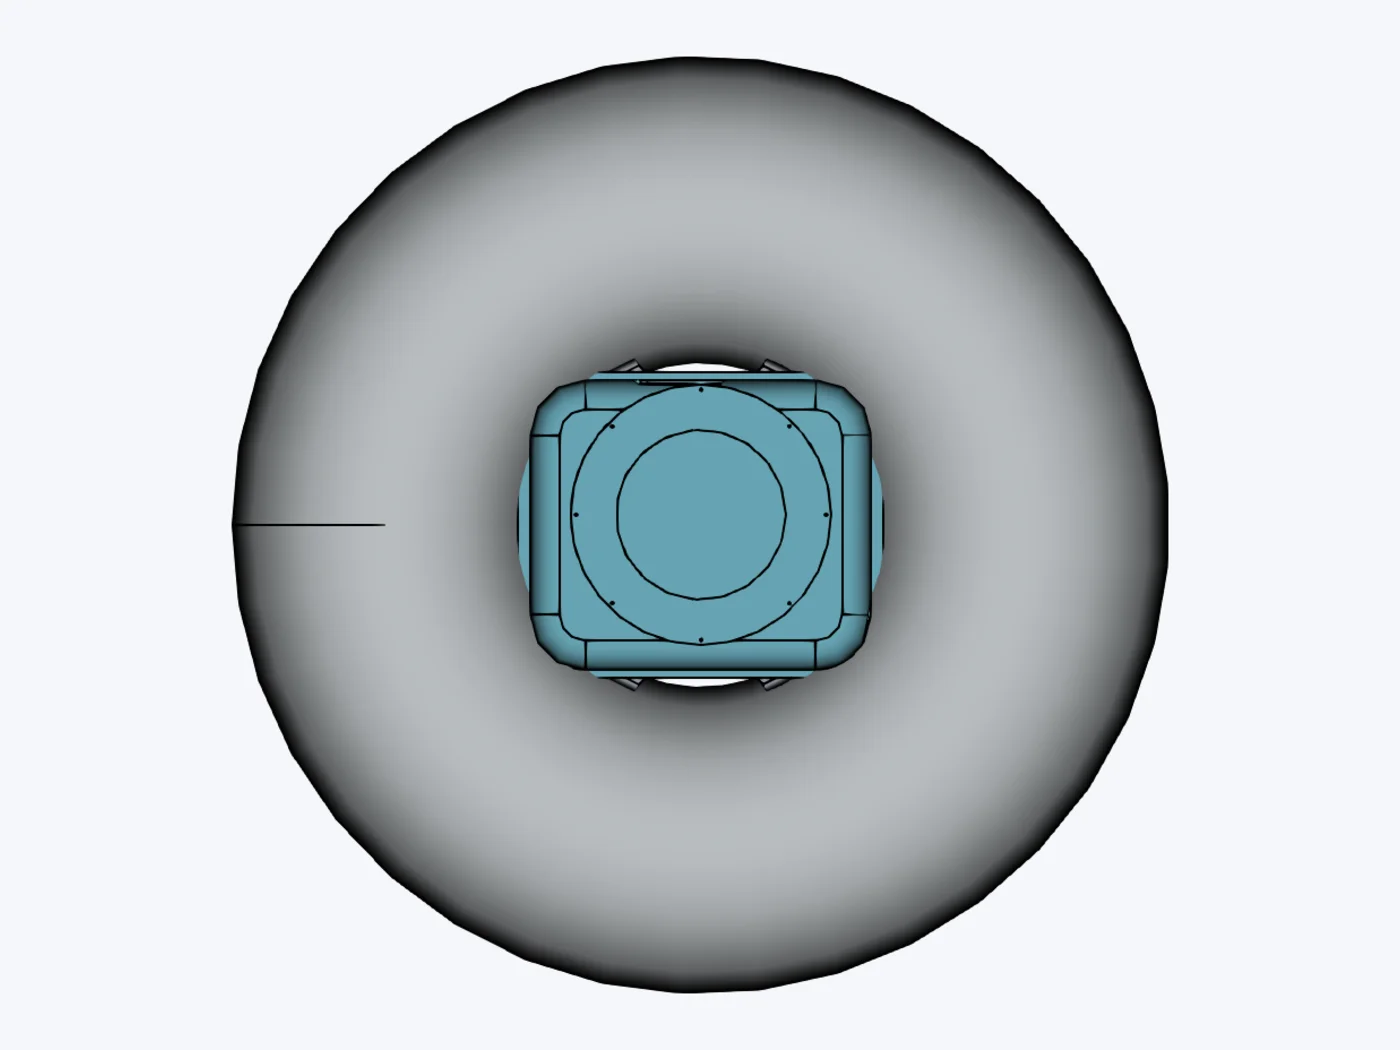
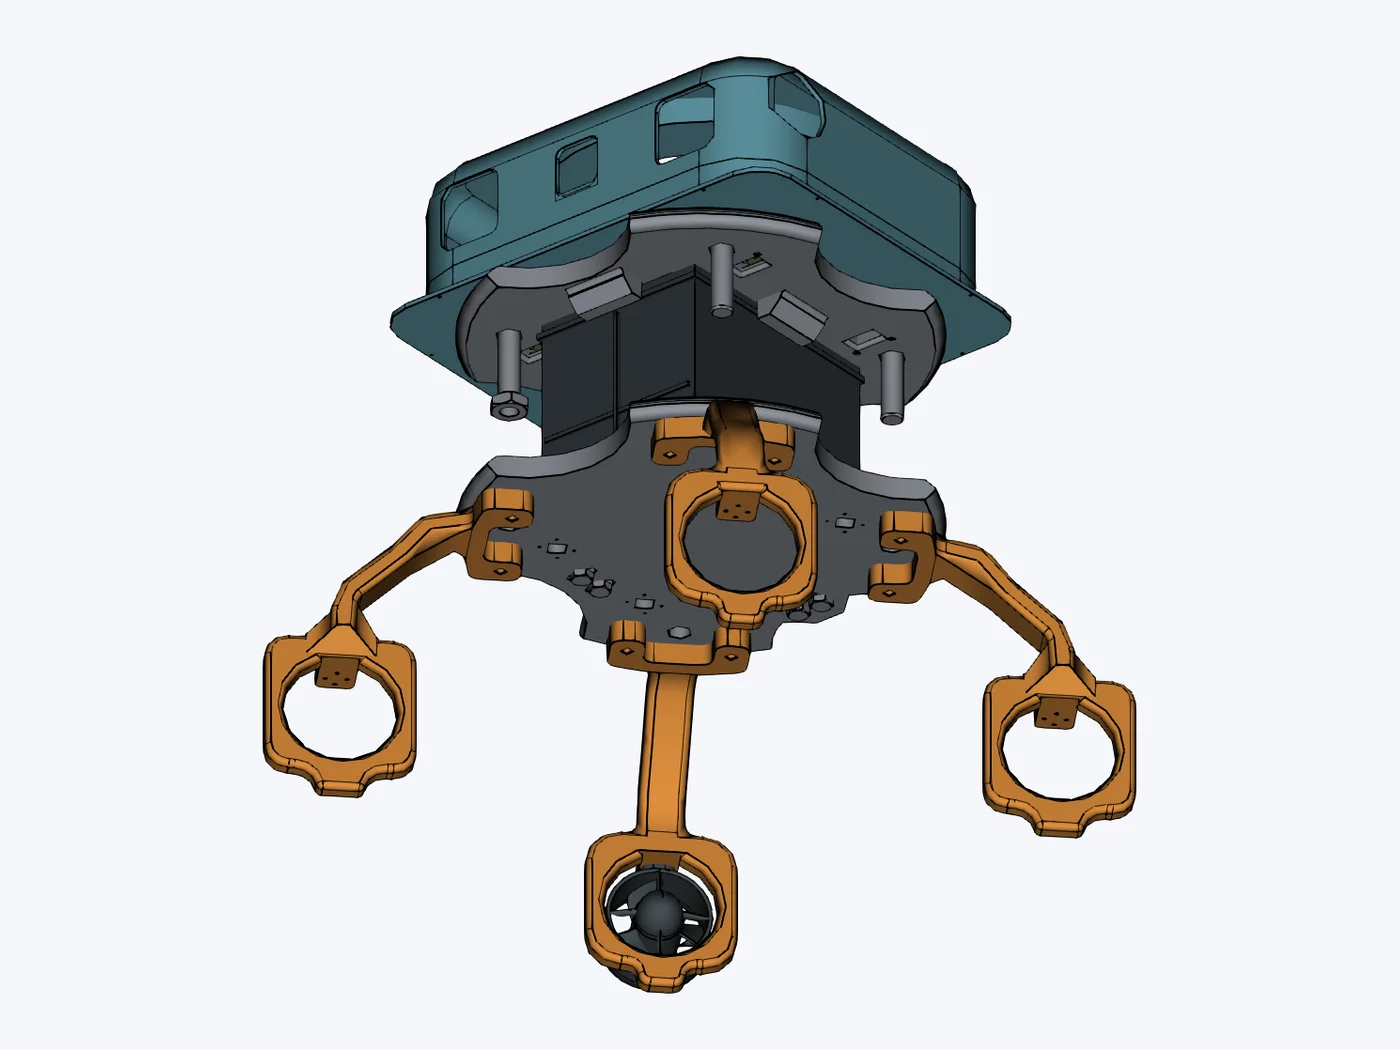
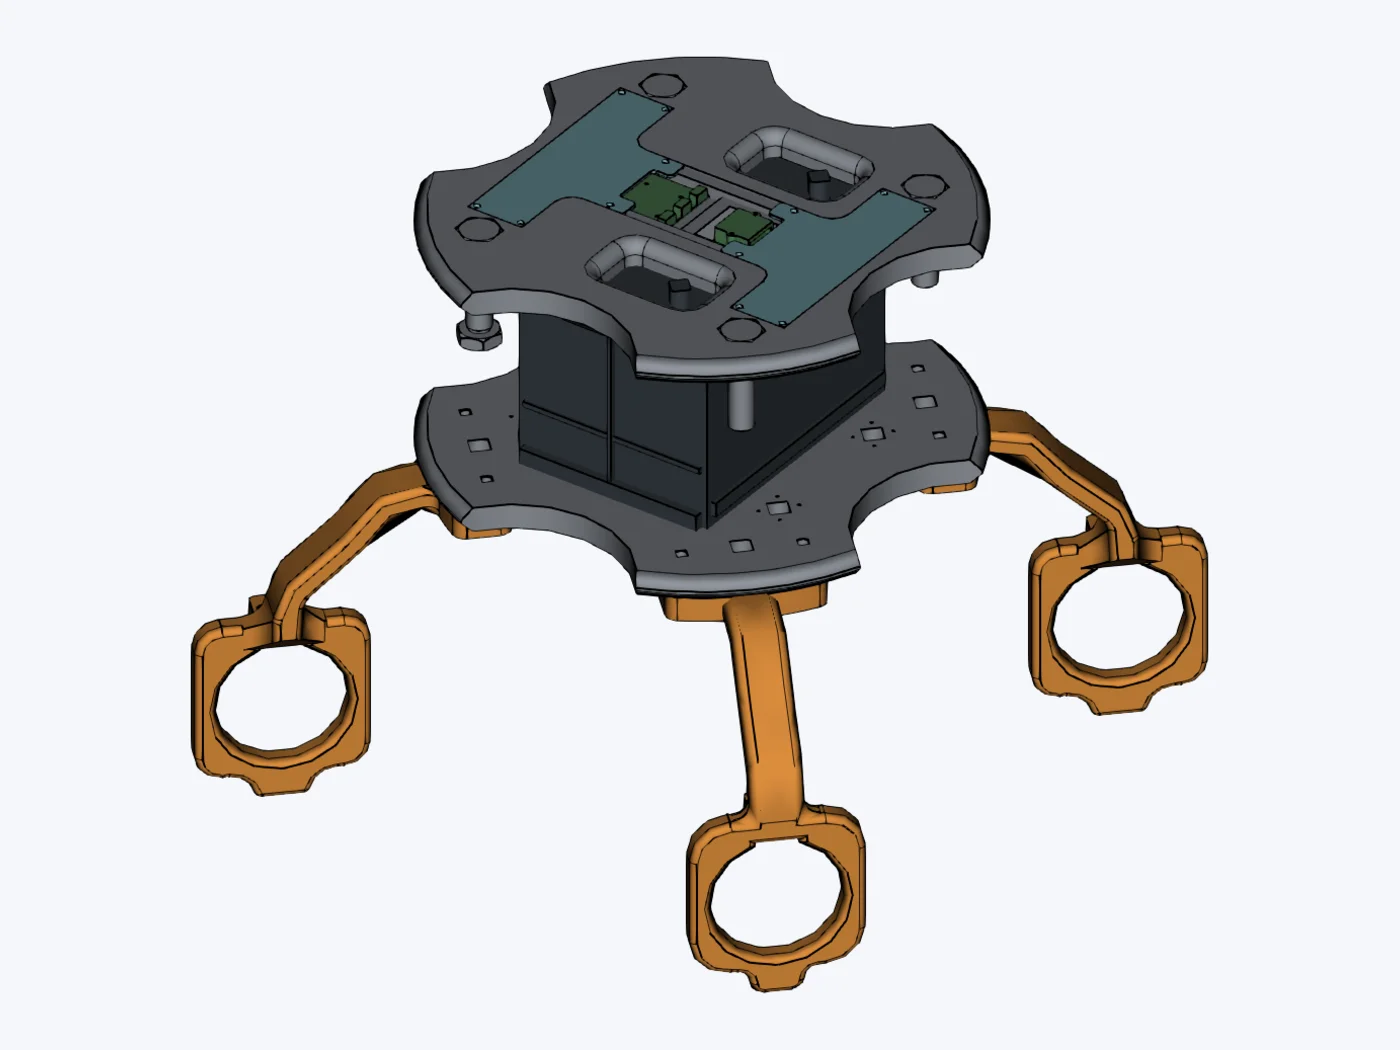
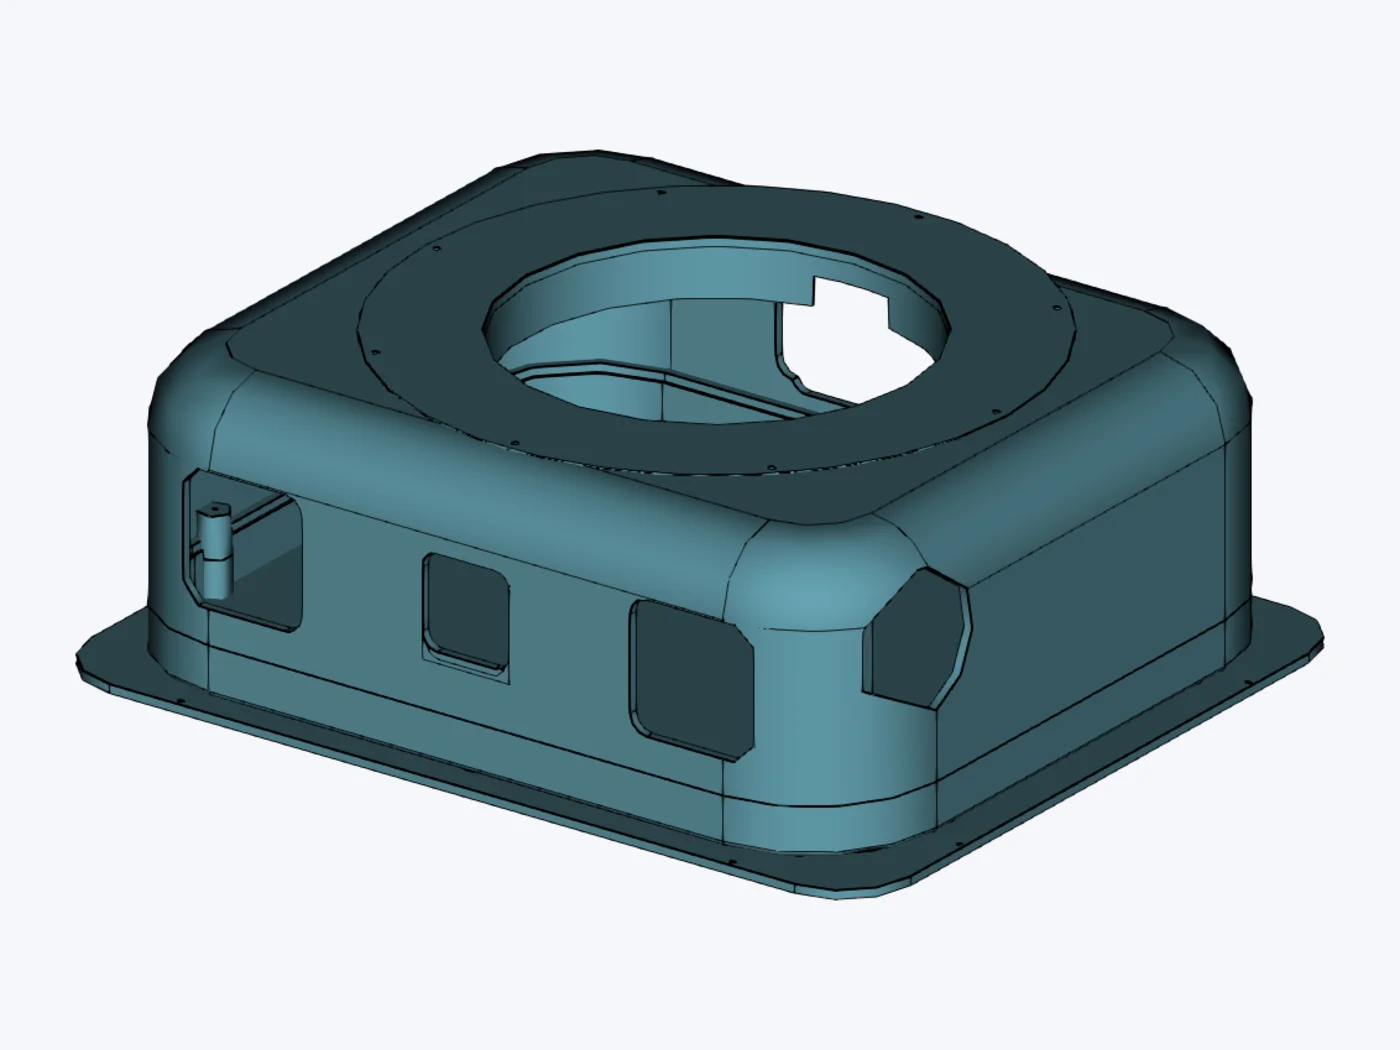
De opblaasbare romp draagt vier stuwmotoren, ArduPilot op een Pixhawk en een Jetson Orin Nano. Een operator bestuurt FLOAT-E met een afstandsbediening. De besturing hangt nooit af van de boordcomputer. Een camera op een gimbal in de koepel filmt de constructie boven het vaartuig.
Waar we aan werken
FLOAT-E is een prototype. De huidige ontwerpen tonen de romp, het motorframe en de elektronicabox. We werken toe naar een vaartuig dat onder dokken en steigers kan varen en beelden van de constructie erboven kan vastleggen.